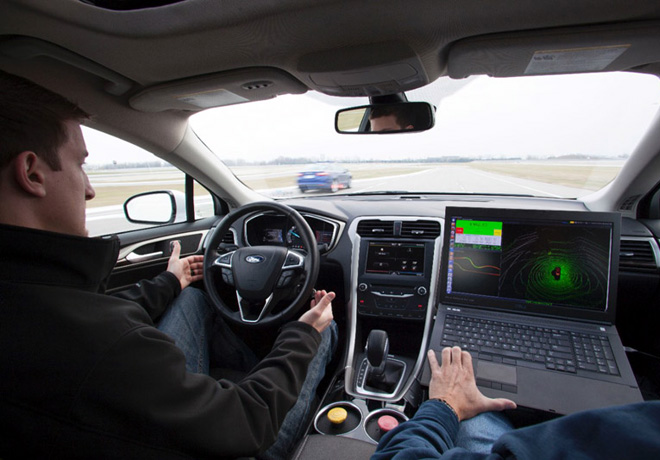
Como parte de su plan «Blueprint for Mobility», Ford anunció recientemente que llevará adelante nuevas investigaciones sobre vehículos con dirección autónoma. El proyecto, basado en el Fusion Hybrid automatizado, será desarrollado junto con dos universidades norteamericanas: el Massachusetts Institute of Technology (MIT) y la Universidad de Stanford y con el objetivo de desarrollar soluciones para los desafíos técnicos que conlleva la creación de un vehículo totalmente autónomo.
El manejo automatizado constituye un componente clave del plan “Blueprint for Mobility” de Ford, que esboza cómo será el transporte después de 2025, junto con las tecnologías, los modelos de negocios y alianzas necesarias para llegar a ese escenario. A través del Fusion Hybrid automatizado, Ford comenzó a explorar posibles soluciones para los problemas sociales, legales y tecnológicos de largo plazo, inherentes a un futuro donde las formas de conducir serán totalmente automatizadas.
La investigación del MIT se centra en sistemas capaces de predecir las acciones de otros vehículos y peatones, mientras que la Universidad de Stanford estudia cómo los sensores del vehículo pueden captar los obstáculos que se encuentran a su alrededor. «Para cumplir con nuestra visión del futuro de la movilidad, tenemos que trabajar con nuevos socios de los sectores público y privado, y tenemos que empezar hoy», dijo Paul Mascarenas, vicepresidente de investigación e innovación de Ford.
«Nuestro objetivo es dotar al vehículo de sentido común», afirmó Greg Stevens, gerente global de asistencia al conductor y seguridad activa de Ford. «Los conductores son buenos utilizando las señales que tienen a su alrededor para prever lo que va a suceder y saben que lo que no se puede ver, muchas veces es tan importante como lo que se ve. Nuestro objetivo, al trabajar con el MIT y Stanford, es dotar al vehículo de una intuición similar».
Previsión
El Fusion Hybrid automatizado de estas investigaciones utiliza la misma tecnología de los vehículos Ford existentes en el mercado, sumada a cuatro sensores LiDAR. Estos generan un mapa 3D del entorno en tiempo real y permiten que un vehículo perciba los objetos que tiene a su alrededor.
La investigación de Ford con el MIT utiliza algoritmos avanzados para ayudar al vehículo a predecir en qué dirección se moverán los vehículos y peatones. Esta planificación de escenarios dota al vehículo de una mejor noción de los riesgos que hay alrededor y le permite delinear un camino que evite peatones, vehículos y otros objetos en movimiento.
Junto con la Universidad de Stanford, Ford estudia cómo los sensores podrían percibir los obstáculos a su alrededor. Normalmente, cuando la visión del conductor está bloqueada por un obstáculo, él debe maniobrar dentro del carril para poder visualizar lo que tiene adelante. De la misma manera, esta investigación les permitirá a los sensores «mirar hacia adelante» y realizar maniobras evasivas en caso de ser necesario.
Motores a Pleno

Motores a Pleno® nace en 1991 y desde entonces nos encargamos de informar todo lo referente al automovilismo y motociclismo deportivo y las novedades de la Industria Automotriz. Ha pasado por diferentes formatos como la radio o la TV por cable, y desde el año 2000 lanzamos la primera versión del sitio en internet que funciona ininterrumpidamente hasta la actualidad. Motores a Pleno® está registrado en el Instituto Nacional de la Propiedad Industrial bajo el número 2.761.752. Por lo tanto, toda persona o medio que lo utilice está usurpando una marca que no le pertenece y podría ser pasible de las acciones que correspondan.
- Misión Buenos Aires presentará un colectivo Ford T histórico en La Noche de los Museos.
- Mercedes-Benz presenta en Fenatran el eActros 600 y nuevas soluciones para el transporte de cargas.
- Iveco transforma la experiencia en valor en Fenatran 2026.
- Ford Pro inicia la comercialización de Transit City y exhibe la Ranger Super Duty en Fenatran.
- Toyota adaptó y donó dos Hilux para la visita de León XIV en Buenos Aires y Córdoba.
- NASCAR en Homestead – Carrera: Ryan Blaney logra su cuarta victoria de la temporada mientras que Larson se consagra nuevamente campeón.
- TCR South America en Rosario – Carrera 1 y 2: Victorias de Néstor Girolami y Leonel Pernía. El campeonato se definirá en El Pinar.
- Rally Argentino en Villa Dolores – Final: Miguel Baldoni conquistó Traslasierra tras una definición ajustada hasta el final.
- WEC – 6 Horas de Monza – Carrera: Cadillac se lleva la victoria y el Toyota Nº8 se alza con el título de pilotos. «Pechito» López abandonó con el Lexus.
- GP de Brasil de Fórmula 1 – Carrera: Tercera victoria de Norris de la temporada. Mercedes se consagra Campeón de Constructores. Colapinto 13º.
- MotoGP en Qatar – Carrera: Bezzecchi consigue la victoria mientras que Marc Márquez amplía su ventaja en el campeonato.
- TC Pick-Up en La Plata VIII – Final: Contundente victoria de Agustín Canapino.
- Rally Argentino en Villa Dolores – Día 1: Villagra vence a Baldoni por 7 décimas.
- GP de Brasil de Fórmula 1 – Clasificación: Pole de Norris bajo la lluvia en Interlagos. Colapinto 17º.
- Jorge Macri presentó en San Pablo la propuesta de la Ciudad para que la Fórmula 1 vuelva a correr en el Autódromo porteño.